
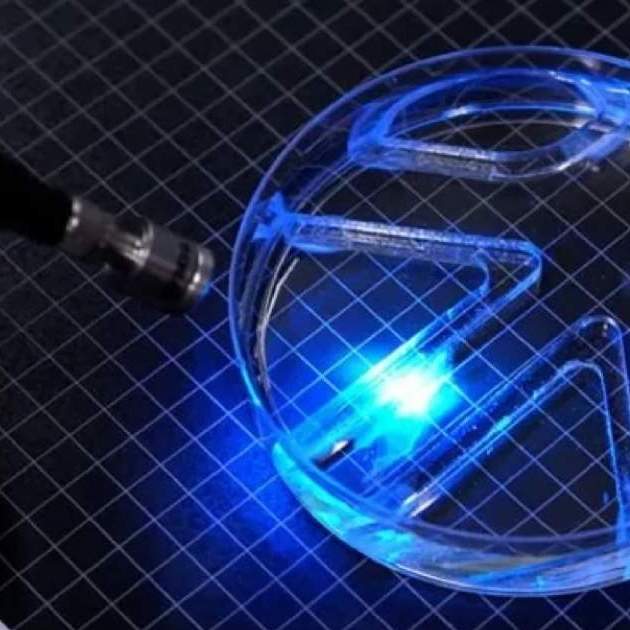
L'exploració i intervenció en entorns aquàtics complexos suposa un dels desafiaments més persistents per a la robòtica convencional. La rigidesa estructural dels aliatges metàl·lics i les limitacions físiques dels motors electromagnètics tradicionals dificulten l'accés a cavitats submarines confinades o ecosistemes biològics fràgils. Per sortejar aquestes barreres, un equip d'enginyers del Massachusetts Institute of Technology (MIT) ha aconseguit un avenç significatiu en la robòtica híbrida: el desenvolupament d'un petit robot nedador flexible, fi com una làmina de paper, que utilitza teixit muscular viu modificable per propulsar-se i maniobrar.
El dispositiu, les dimensions del qual són comparables a les d'una petita tira de xiclet, consta d'un esquelet de gel bidimensional dividit en dues seccions dinàmiques que actuen a manera d'aletes. Sobre aquesta base descansa una capa ultrafina de cèl·lules musculars esquelètiques modificades genèticament, el gruix de les quals és inferior al d'un cabell humà. Aquestes cèl·lules responen de forma instantània a estímuls lumínics focalitzats, contraient-se en ser exposades a esclats de llum.
Arquitectura biomimètica i sistema de navegació del robot nedador
El sistema de propulsió destaca per la seva combinació de senzillesa i precisió tècnica. En il·luminar selectivament una de les aletes, les cèl·lules musculars d'aquesta qüestió es contrauen i exerceixen una força d'empenta contra el medi aquàtic, impulsant el cos cap endavant. Alternant la freqüència i el costat de la il·luminació, els científics poden regular la velocitat i la trajectòria de desplaçament. Durant els assajos de laboratori, l'autòmat va demostrar la seva eficàcia en recórrer un laberint aquàtic guiat exclusivament per punts de llum, assolint velocitats equivalents a gairebé quatre vegades la longitud del seu propi cos per minut, un rendiment comparable al nedar constant de diverses espècies marines.
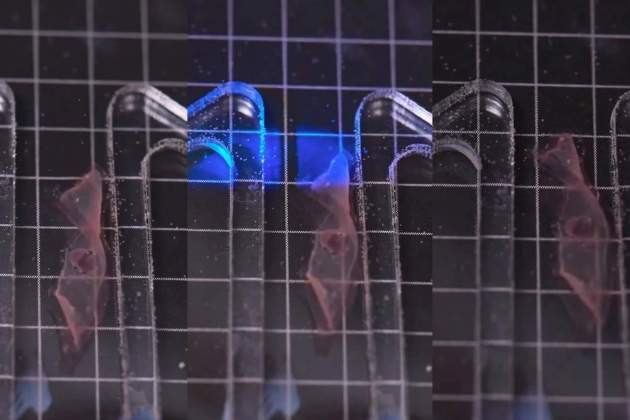
A diferència dels robots híbrids tridimensionals desenvolupats en èpoques anteriors, que exigeixen milions de cèl·lules per funcionar i comporten elevats costos de cultiu, aquest disseny bidimensional optimitza al màxim el volum de material biològic. Aquesta eficiència redueix de forma dràstica els costos de producció i millora el rendiment dinàmic del moviment. A més, la integració de teixit viu aporta propietats úniques com la flexibilitat estructural, la sensibilitat a estímuls ambientals i la capacitat potencial d'autoreparació davant danys mecànics lleus.
La creació d'aquest dispositiu va plantejar un notable repte d'enginyeria. L'equip, liderat per la investigadora Ritu Raman, es va basar en l'estructura de l'iris humà per resoldre l'adherència cel·lular. Van dissenyar un patró de canals en el suport de gel per guiar l'alineament de les fibres musculars. Perfeccionar la rigidesa del substrat i la geometria dels solcs van resultar factors determinants per assegurar l'estabilitat del teixit sense restar elasticitat al conjunt. Publicat a la revista científica Advanced Functional Materials, aquesta fita obre un ampli ventall d'aplicacions en biomedicina no invasiva i monitoratge ambiental en hàbitats delicats. El desenvolupament del MIT consolida la robòtica híbrida bidimensional com una plataforma eficient per a l'exploració de microentorns aquàtics, obrint la porta a sistemes de transport de fàrmacs i sensors ambientals autoreparables.