
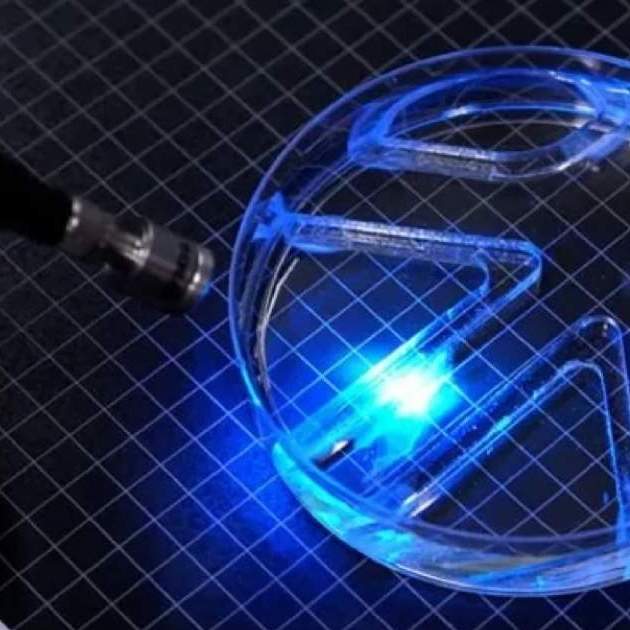
La exploración e intervención en entornos acuáticos complejos supone uno de los desafíos más persistentes para la robótica convencional. La rigidez estructural de las aleaciones metálicas y las limitaciones físicas de los motores electromagnéticos tradicionales dificultan el acceso a cavidades submarinas confinadas o ecosistemas biológicos frágiles. Para sortear estas barreras, un equipo de ingenieros del Instituto Tecnológico de Massachusetts (MIT) ha logrado un avance significativo en la robótica biohíbrida: el desarrollo de un microrrobot nadador flexible, fino como una lámina de papel, que utiliza tejido muscular vivo modificable mediante optogenética para propulsarse y maniobrar.
El dispositivo, cuyas dimensiones son comparables a las de una pequeña tira de chicle, consta de un esqueleto de gel bidimensional dividido en dos secciones dinámicas que actúan a modo de aletas. Sobre esta base descansa una capa ultrafina de células musculares esqueléticas modificadas genéticamente, cuyo grosor es inferior al de un cabello humano. Estas células bioingenierizadas responden de forma instantánea a estímulos lumínicos focalizados, contrayéndose al ser expuestas a destellos de luz.
Arquitectura biomimética y sistema de navegación del robot nadador
El sistema de propulsión destaca por su combinación de sencillez y precisión técnica. Al iluminar selectivamente una de las aletas, las células musculares de ese extremo se contraen y ejercen una fuerza de empuje contra el medio acuático, impulsando el cuerpo hacia adelante. Alternando la frecuencia y el costado de la iluminación, los científicos pueden regular la velocidad y la trayectoria de desplazamiento. Durante los ensayos de laboratorio, el autómata demostró su eficacia al recorrer un laberinto acuático guiado exclusivamente por puntos de luz, alcanzando velocidades equivalentes a casi cuatro veces la longitud de su propio cuerpo por minuto, un rendimiento comparable al nado constante de diversas especies marinas.
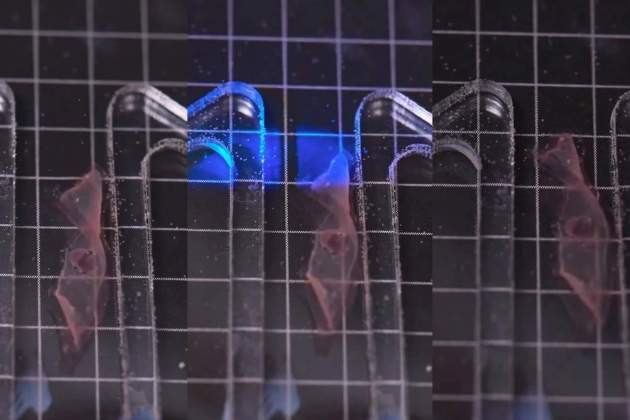
A diferencia de los robots biohíbridos tridimensionales desarrollados en épocas anteriores, que exigen millones de células para funcionar y conllevan elevados costes de cultivo, este diseño bidimensional optimiza al máximo el volumen de material biológico. Esta eficiencia reduce de forma drástica los costes de producción y mejora el rendimiento dinámico del movimiento. Además, la integración de tejido vivo aporta propiedades únicas como la flexibilidad estructural, la sensibilidad a estímulos ambientales y la capacidad potencial de autorreparación ante daños mecánicos leves.
La creación de este dispositivo planteó un notable reto de ingeniería. El equipo, liderado por la investigadora Ritu Raman, se basó en la estructura del iris humano para resolver la adherencia celular. Diseñaron un patrón de microcanales en el soporte de gel para guiar el alineamiento de las fibras musculares. Perfeccionar la rigidez del sustrato y la geometría de los surcos resultaron factores determinantes para asegurar la estabilidad del tejido sin restar elasticidad al conjunto. Publicado en la revista científica Advanced Functional Materials, este hito abre un amplio abanico de aplicaciones en biomedicina no invasiva y monitorización ambiental en hábitats delicados. El desarrollo del MIT consolida la robótica biohíbrida bidimensional como una plataforma eficiente para la exploración de microentornos acuáticos, abriendo la puerta a sistemas de transporte de fármacos y sensores ambientales autorreparables.