
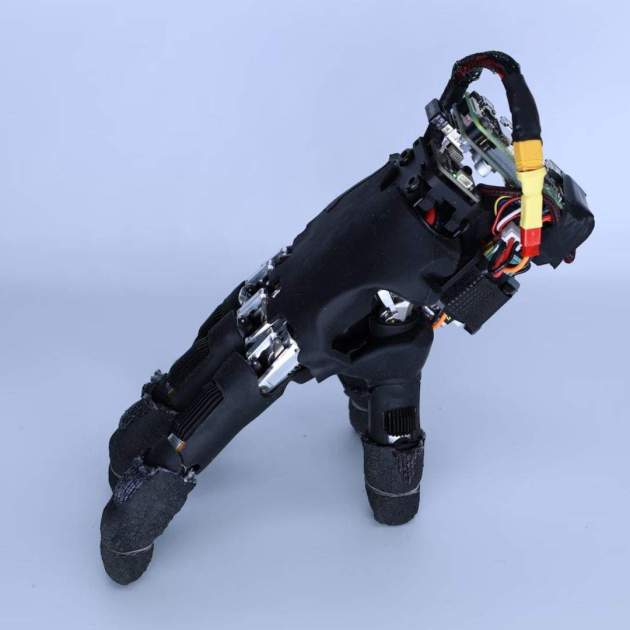
La ciència-ficció solia imaginar el futur habitat per màquines completes d'aparença humana, però les innovacions més sorprenents sovint neixen de detalls molt més específics. La idea d'una extremitat capaç de desplaçar-se pel seu compte, popularitzada per la famosa mà autònoma de La Família Addams, ha trobat el seu reflex en el camp de la robòtica de locomoció.
Lluny de ser un truc publicitari, aquest desenvolupament de l'Escola Politècnica Federal de Zuric (ETH Zuric) demostra que un mecanisme concebut per a la manipulació robòtica pot aprendre a utilitzar els seus propis dits com a potes.
La mà robòtica que camina de forma independent
Aquesta capacitat obre noves possibilitats per a la tecnologia d'inspecció en espais confinats, cosa que permet accedir a àrees reduïdes on la massa d'una màquina tradicional no aconseguiria entrar.
Al seu exterior, el dispositiu consta d'una estructura de cinc articulacions digitals asimètriques que es recolzen sobre les puntes dels dits per coordinar l'equilibri sobre 14 superfícies diferents, incloent-hi gespa, fusta, rajoles, grava i pedra.
Al seu interior, integra un microordinador, sensors i una bateria independent que gestionen la mobilitat autònoma, l'autocontrol en caigudes i l'estabilitat sense requerir cables ni suports externs. En proves reals davant d'un ordinador, la mà ja ha aconseguit recolzar-se sobre uns dits mentre utilitza altres per prémer les tecles de direcció en un joc de puzles.
Les aplicacions industrials d'aquesta mà robòtica autònoma prometen transformar el manteniment en entorns complexos. En missions de recerca i rescat, aquest avanç de l'ETH Zúric ofereix avantatges crucials en zones de desastre. La seva capacitat per desplaçar-se sobre terrenys irregulars com enderrocs o grava permet que la mà funcioni com una sonda d'exploració capaç de manipular petits objectes o accionar interruptors en espais on un equip de salvament tradicional no pot accedir.
En missions de recerca i rescat, aquest avanç de l'ETH Zúric ofereix avantatges crucials en zones de desastre. La seva capacitat per desplaçar-se sobre terrenys irregulars com enderrocs o grava permet que la mà funcioni com una sonda d'exploració capaç de manipular petits objectes o accionar interruptors en espais on un equip de salvament tradicional no pot accedir.
A mesura que aquesta innovació evolucioni fora del laboratori, el futur de l'automatització industrial està marcat per dispositius modulars capaços d'adaptar-se als entorns més complexos.